
Традиційне управління космічними апаратами з Землі стрімко застаріває, оскільки місії заглядають все глибше в Сонячну систему. У NASA перейшли до практичного вирішення цієї проблеми: інженери агентства успішно випробували програмну архітектуру ASTRA (Adaptive Sensing Technology for Responsive Autonomy), яка перетворює групу різнорідних роботів на самостійну польову дослідницьку експедицію.
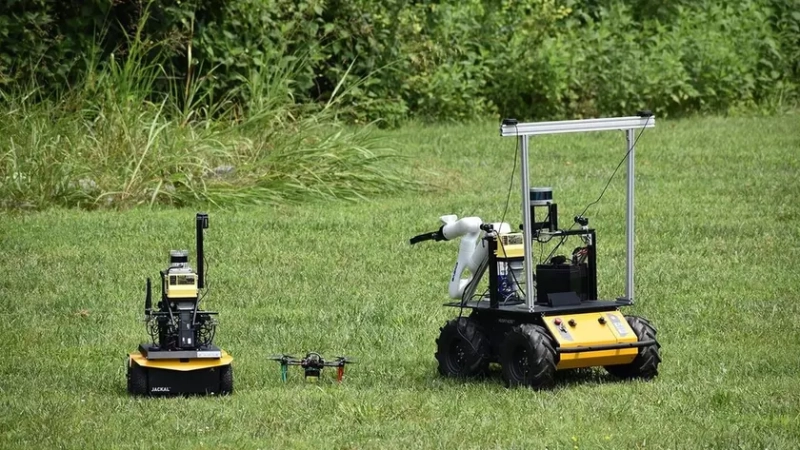
Спеціалізація та синергія: як влаштований рій ASTRAПід час липневих польових випробувань інженери задіяли змішаний загін з трьох платформ, розділивши між ними ролі:
- Літаючий дрон відповідає за оперативну аеророзвідку та пошук потенційних аномалій з висоти;
- Перший колісний ровер веде побудову високоточних карт місцевості за допомогою лідара та прокладає безпечні маршрути;
- Другий ровер з маніпулятором бере на себе фізичний контакт з породою та збір зразків.
«дослідити мінералогічний склад кратера». Тактичні кроки, оцінку ризиків та вибір виконавця рій бере на себе.
Алгоритмічна гнучкість: від сухих даних до пріоритетівКлючова інновація ASTRA полягає в механізмі прийняття рішень. Софт оцінює не просто координати точок, а комплекс змінних: рівень заряду батарей, дистанцію до цілі, поточну швидкість пересування кожного робота та потенційну наукову віддачу. Програма буквально зважує, що цінніше в конкретний момент — детальніше оцифрувати рельєф чи взяти керн ґрунту.
Ми хочемо дати місіям можливість робити те, що вони ніколи не могли робити раніше, тому що у них не було «особи, що приймає рішення» на борту, здатної зважити всі ці критерії одночасно.
— Бетані Тейлінг (Bethany Theiling), головний дослідник ASTRA з Центру космічних польотів NASA імені Годдарда
Під час тестів система продемонструвала здатність до динамічного репланування. Виявивши перспективну точку під час рядового обльоту, дрон не став зривати поточну операцію, а тимчасово зафіксував знахідку в базі даних і скоординував ровер з маніпулятором, відправивши його на детальний аналіз аномалії.
Чому агентство відмовляється від ручного управлінняВ умовах далекого космосу постійний контроль із Землі не просто неефективний — він фізично неможливий. Сигнал до Марса йде до 20 хвилин в один бік; на відстанях поясу астероїдів або супутників Юпітера пінг обчислюється годинами. Якщо апарат витрачає добу на узгодження кожного пройденого метра з ЦУПом, темпи досліджень падають до мінімуму.
Автономні мультиагентні групи необхідні для роботи в зонах екстремального ризику: полярних кратерах Місяця, лавових трубках Марса або підлідних океанах Європи. Крім того, напрацювання NASA стануть базисом і для приватного сектору — наприклад, стартапів на кшталт Interlune, що планують цілодобове автономне видобування місячних ресурсів без постійної участі земних операторів.
Повідомлення NASA протестувало автономну команду роботів: система ASTRA сама розподіляє наукові завдання в польових умовах з'явилися спочатку на ITnet.
